数据采集:ALOHA 遥操作系统
ALOHA 是什么
ALOHA(A Low-cost Open-source Hardware system for Bimanual Teleoperation)是 ACT 论文配套使用的数据采集平台,由斯坦福大学团队开发(与 ACT 同出一个团队)。它最大的特点是 便宜 + 开源 + 能双手协作——整套系统成本很低,任何人都能按图纸组装起来,用来教机器人做各种家务活。
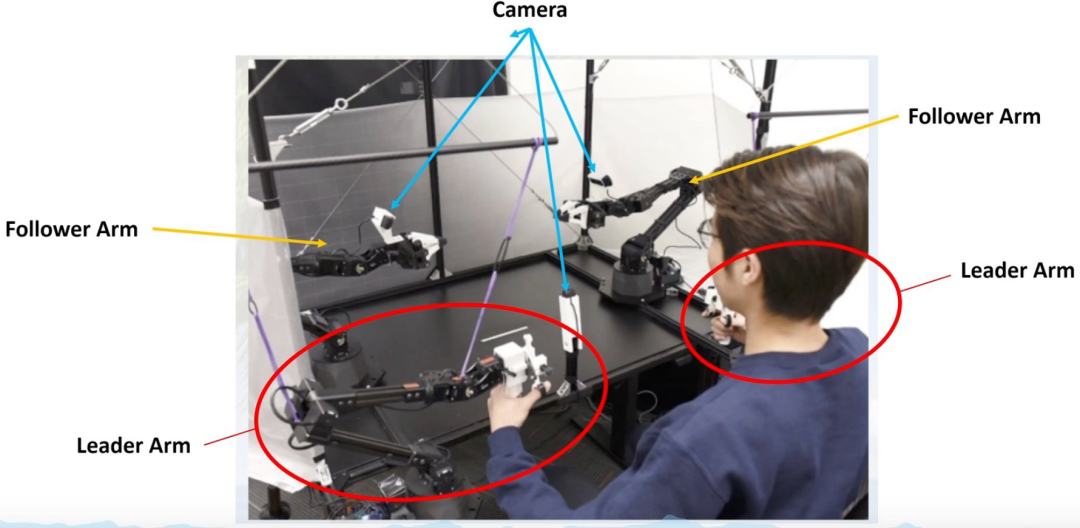
上图为 ALOHA 系统的真实样子。操作者手持 Leader Arm(主臂/示教臂) 进行动作示范;Follower Arm(从臂/执行臂) 实时跟随 Leader 的运动轨迹。多个摄像头从不同视角记录整个操作过程,提供丰富的视觉观测——这些画面和关节数据,就是后面要喂给 ACT 的训练材料。
三大特点
🤲 两只手,能协作
由 4 个机械臂组成:2 个 Leader(主臂,人控制)+ 2 个 Follower(从臂,执行)。很多任务天生需要两只手配合——比如叠衣服、拉拉链、端盘子,单臂根本做不了。
🎮 遥操作教学
人直接用手握住 Leader 臂做示范,Follower 臂实时镜像跟随。就像玩"提线木偶",人怎么动,机器人就怎么动,示范数据就这么自然地录下来了。
💸 开源低成本
硬件图纸和软件全部开源,成本远低于工业机器人。这让普通人也能在家搭建一套机器人实验室,是推动机器人学习研究普及的关键。
Leader 与 Follower 的分工
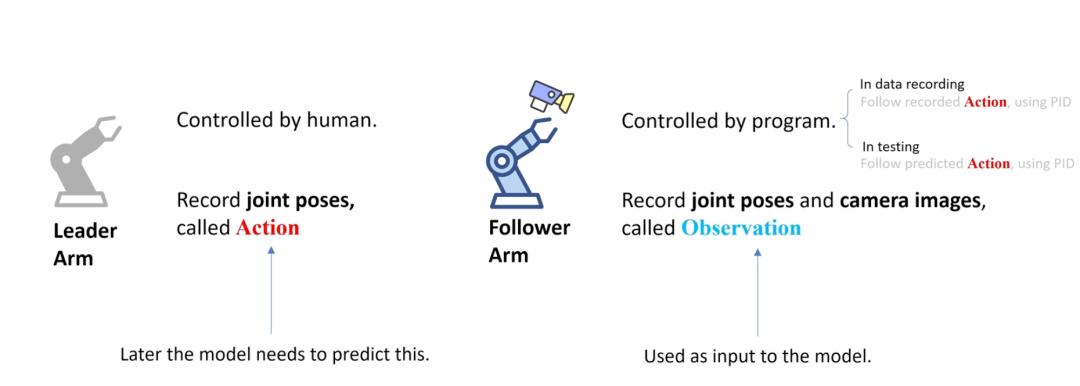
| 🔴 Leader Arm · 人类控制 | 🔵 Follower Arm · 程序控制 | |
|---|---|---|
| 谁在控制 | 人直接操控 | 程序控制 |
| 记录的数据 | 关节姿态称为 Action(动作) | 关节姿态 + 相机图像构成 Observation(观测) |
| 数据的作用 | 模型训练时学习的"标签",也是测试时模型需要预测的目标 | 作为模型的输入。训练时 Follower 跟随记录的 Action;测试时 Follower 跟随模型预测的 Action |
小结
ALOHA 解决了模仿学习的数据来源问题:用低成本硬件把"人类示范"直接转成 (Observation, Action) 训练对。有了数据,下一节将回答 ACT 最核心的设计问题——为什么要一次预测多步动作(Action Chunking)。